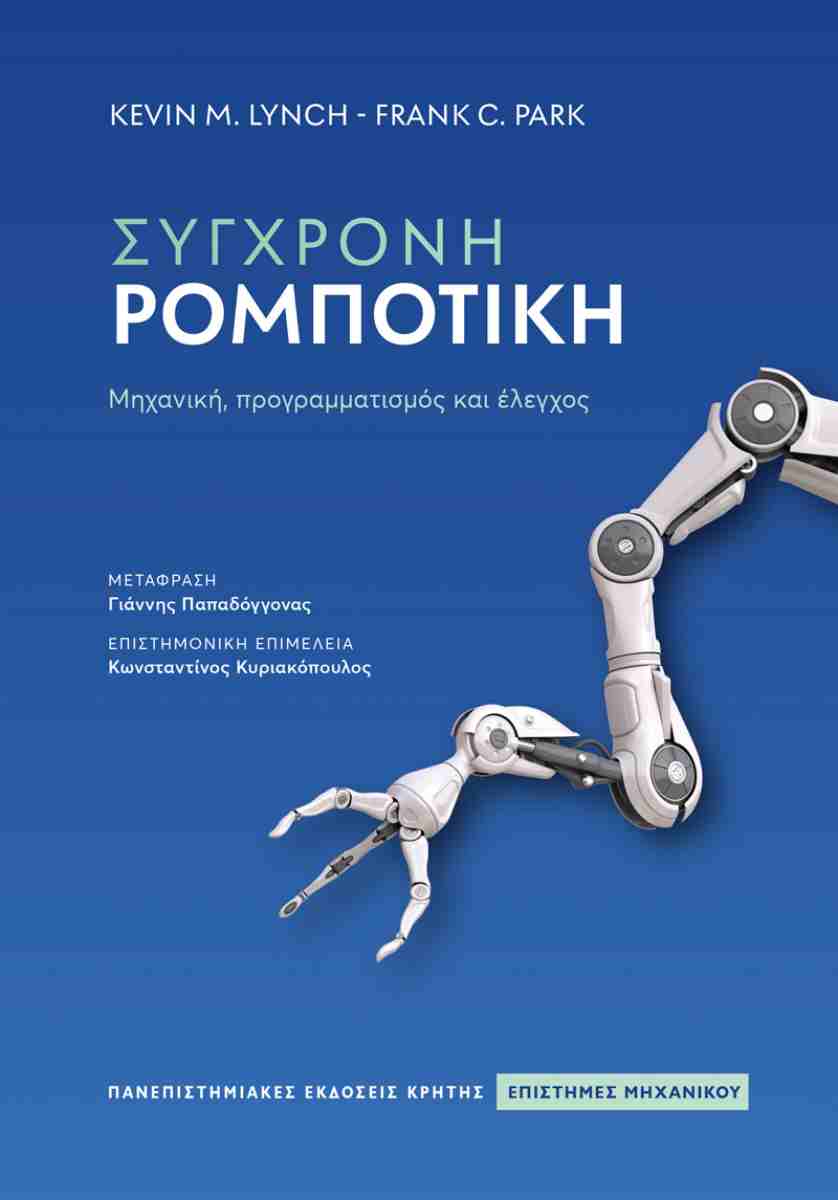
 Μηχανική, προγραμματισμός και έλεγχος
LYNCH M. KEVIN
Μτφρ. ΠΑΠΑΔΟΓΓΟΝΑΣ ΙΩΑΝΝΗΣ
ΠΕΚ (ΠΑΝΕΠΙΣΤΗΜΙΑΚΕΣ ΕΚΔΟΣΕΙΣ ΚΡΗΤΗΣ) 2026
Σελ. 640, τιμή εκδότη €60.00
Αυτή η εισαγωγή στη ρομποτική προσφέρει μια ιδιαίτερη και ενοποιημένη θεώρηση της μηχανικής, του προγραμματισμού και του ελέγχου των ρομπότ. Είναι ιδανική για αυτοδιδασκαλία, ή για διδασκαλία στην τάξη, καθώς έχει ως προαπαιτούμενο γνωστικό υπόβαθρο μόνο φυσική του πρώτου έτους, συνήθεις διαφορικές εξισώσεις, γραμμική άλγεβρα και στοιχειώδη υπολογιστική. Η "Σύγχρονη ρομποτική" παρουσιάζει:
- τις πλέον εξελιγμένες κοχλιοθεωρητικές τεχνικές που εκφράζουν τα πιο εμφανή φυσικά χαρακτηριστικά ενός ρομπότ με έναν διαισθητικά εύληπτο γεωμετρικό τρόπο
- περιλαμβάνει πολυάριθμες ασκήσεις στο τέλος κάθε κεφαλαίου
- προσφέρει έμπρακτη εικονική εμπειρία με αλγορίθμους και ελεγκτές με χρήση ενός από τους πιο εξελιγμένους προσομοιωτές ρομπότ
- παρέχει πολυάριθμες ασκήσεις εξάσκησης με λύσεις
- υποστηρίζεται από ελεύθερα καταφορτώσιμες βιντεοδιαλέξεις που στοχεύουν να αλλάξουν την εμπειρία της τάξης, και τις οποίες οι φοιτητές μπορούν να παρακολουθούν όποτε το επιλέξουν οι ίδιοι, ενώ ο χρόνος στην τάξη επικεντρώνεται στη συνεργατική επίλυση προβλημάτων
- δίνει στους διδάσκοντες τη δυνατότητα να σχεδιάσουν μαθήματα είτε ενός εξαμήνου είτε δύο εξαμήνων, προσαρμοσμένα έτσι ώστε να δίνεται έμφαση σε διάφορα θέματα, όπως η κινηματική των ρομπότ και των τροχήλατων οχημάτων, η κινηματική και ο προγραμματισμός κίνησης, η μηχανική του χειρισμού και ο έλεγχος των ρομπότ
- υποστηρίζει την αυτοδιδασκαλία και την επαυξημένη παραδοσιακή μάθηση στην τάξη μέσω διαδικτυακών μαθημάτων. (Από την παρουσίαση στο οπισθόφυλλο του βιβλίου)